Старт: Mobula 6 2024 — от коробки до первого полёта
Компьютер, Boxer ELRS и аналоговый шлем: подключение и настройка по шагам.
6 мин
Опубликовано
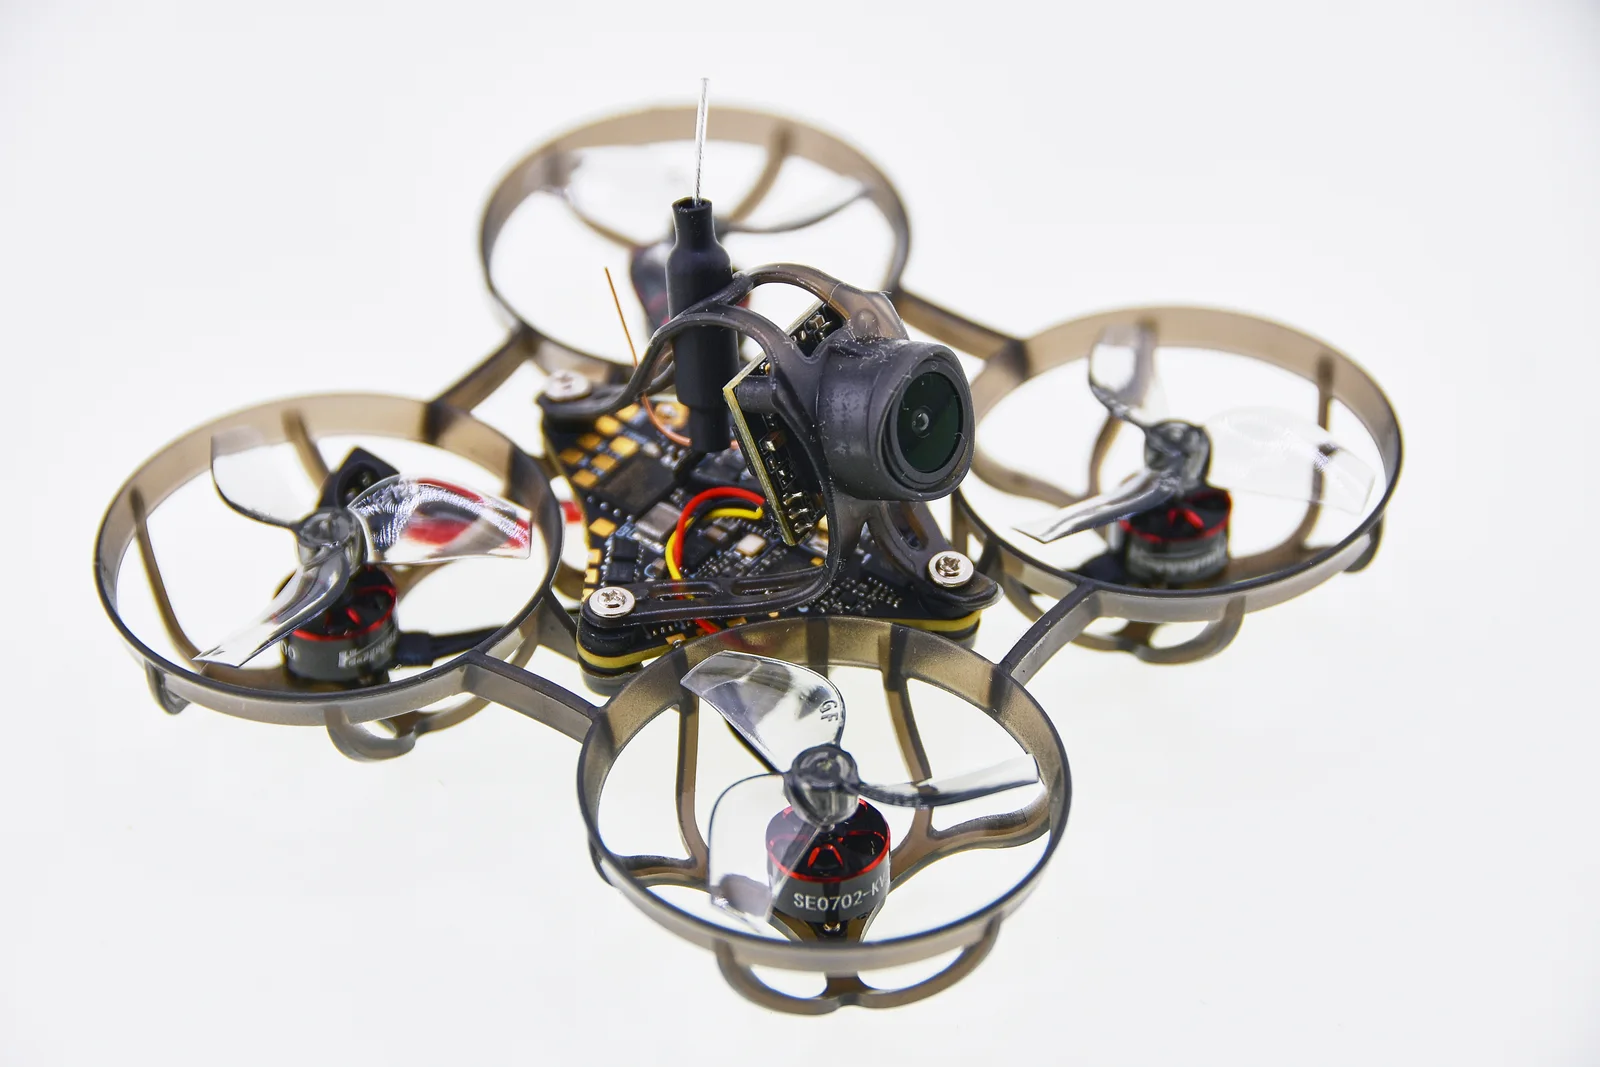
1. Подготовь дрон и кабель
- Отсоедини аккумулятор. Сфотографируй расположение пропеллеров и сними все четыре съёмником, придерживая моторы.
- Приготовь кабель с передачей данных: USB-A → USB-C или USB-C → USB-C под порт компьютера. На моём дроне — USB-C.
2. Установи Betaflight и подключись
- Скачай установщик по ссылке выше и установи Betaflight App.
- Подключи дрон к компьютеру по USB. Аккумулятор остаётся отсоединённым.
- Открой Betaflight. Выбери появившийся порт COM и нажми Connect («Подключить»).
- Открой Setup («Настройка»). Наклони дрон: модель на экране должна повторять его движения.
3. Сохрани настройки
Открой CLI. Выполни команды по одной через Enter. Результат каждой сохрани в отдельный текстовый файл.
version
diff all
dump all
Переподключись. Поставь дрон ровно. В Setup нажми Calibrate Accelerometer и дождись окончания калибровки.
4. Настрой модель на Boxer
- Установи антенну и включи Boxer. Открой MDL → выбор модели → Create Model. Назови модель Mobula6.
- В Setup модели выбери Internal RF → CRSF и External RF → OFF.
- В Mixes задай: CH1 — Thr, CH2 — Ail, CH3 — Ele, CH4 — Rud.
- На CH5 назначь двухпозиционный тумблер запуска моторов — ARM. На CH6 — тумблер режима выравнивания ANGLE. Для обоих Weight = 100.
- В мониторе каналов проверь CH5: −100 при выключенном ARM, +100 при включённом. Верни ARM в «выкл» и опусти газ.
5. Привяжи пульт
Для заводского Serial ELRS 3.x без binding phrase:
- На Boxer открой SYS → Tools → ExpressLRS. Проверь версию радиомодуля: 3.x.
- Подключи USB к дрону. Когда загорится RGB-светодиод, отключи USB. Повтори ещё раз.
- Подключи USB в третий раз и оставь подключённым. Дождись двойных вспышек.
- На пульте нажми Bind. Дождись постоянного свечения индикатора связи.
- Переподключи USB и проверь восстановление связи.
6. Проверь управление
Подключись к Betaflight. В Receiver выбери Serial (via UART), CRSF, Telemetry — включено, Channel Map — TAER1234. Сохрани.
| Действие на Boxer, Mode 2 | Канал в Receiver |
|---|---|
| Левый стик вверх / вниз | Throttle — газ |
| Левый стик вправо / влево | Yaw — поворот |
| Правый стик вправо / влево | Roll — крен |
| Правый стик вперёд / назад | Pitch — тангаж |
| Тумблер ARM | AUX1: около 1000 выкл., 2000 вкл. |
| Тумблер ANGLE | AUX2 |
- Подвигай стики по одному. Проверь соответствие таблице. Центр Roll, Pitch и Yaw — около 1500; края каналов — около 1000 и 2000.
- В Modes у ARM нажми Add Range → AUX1 → диапазон 1700–2100. Нажми Save.
- У ANGLE нажми Add Range → AUX2. Выдели положение тумблера, в котором нужен ANGLE. Нажми Save.
- Переключи тумблеры и проверь указатели диапазонов. Верни ARM в «выкл», газ — вниз.
7. Заряди аккумулятор
- Возьми исправный аккумулятор 1S с подходящим разъёмом. Проверь полярность.
- На зарядке для 1S выбери тип по маркировке батареи: LiPo — 4,20 В, LiHV — 4,35 В. Ток заряда установи по инструкции аккумулятора.
- Заряди под наблюдением на негорючей поверхности. После завершения отсоедини батарею от зарядки.
8. Подключи аналоговый шлем
- Проверь крепление антенны дрона. Установи антенны шлема и включи приём 5,8 ГГц.
- В Betaflight открой Video Transmitter. Запиши частоту в МГц. Выбери 25 mW, если эта мощность доступна и разрешена у тебя. PIT Mode — выключен. Сохрани.
- Отключи USB. Проверь, что пропеллеры сняты, и подключи аккумулятор. Обеспечь обдув платы на столе.
- На шлеме выбери ту же частоту. Проведи рукой перед камерой и проверь картинку.
- Отсоедини аккумулятор. Подключись по USB и во вкладке OSD включи напряжение батареи, предупреждения, режим полёта и LQ. Сохрани.
9. Проверь остановку моторов
- В Betaflight открой Failsafe. Выбери Stage 2 → Drop и сохрани. Запомни задержку срабатывания.
- Проверь, что все четыре пропеллера сняты. Отключи USB. Поставь дрон на свободный стол с обдувом.
- Включи пульт: газ вниз, ARM выключен. Подключи аккумулятор дрона.
- Включи ARM, затем выключи. Проверь остановку моторов.
- Снова включи ARM при минимальном газе и выключи пульт. Моторы должны остановиться после задержки failsafe. Если продолжают вращаться — отсоедини аккумулятор и устрани причину перед полётом.
- Верни ARM в «выкл», включи пульт. Проверь, что моторы остаются остановленными. Отсоедини аккумулятор.
10. Сделай первый взлёт
- Со снятыми пропеллерами проверь порядок и направление вращения моторов по схеме Motors в Betaflight.
- Отсоедини USB и аккумулятор. Установи пропеллеры по сохранённому фото и проверенной схеме вращения. Проверь свободное вращение и крепление проводов.
- Выбери свободное помещение. Уведи людей и животных, закрой окна. Поставь дрон на пол камерой от себя.
- Включи пульт: модель Mobula6, газ вниз, ARM выключен, ANGLE включён. Включи шлем. Закрепи и подключи аккумулятор. Дождись инициализации дрона.
- Проверь изображение, напряжение и связь. Первый взлёт выполни, глядя на дрон: включи ARM и плавно добавь газ. Высоту регулируй газом, наклон — правым стиком.
- Подними дрон невысоко и посади. При резком перевороте сразу выключи ARM. При предупреждении о низком заряде сразу садись.
- После посадки выключи ARM. Отсоедини аккумулятор, затем выключи шлем и пульт.